北斗导航野外使用指南,保持视距沟通,停止复杂移动保精准
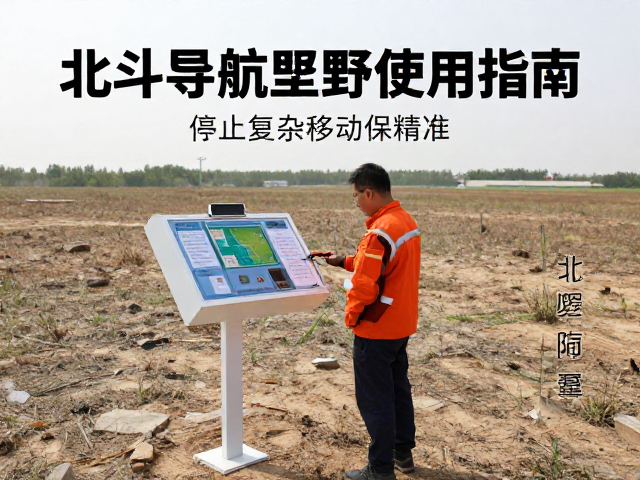
野外环境下的信号特性与基础准备
北斗卫星导航系统在全球范围内提供定位服务,其核心优势在于兼容GPS、GLONASS等多系统,但在高海拔、密林或峡谷等复杂地形中,信号遮挡会成为主要挑战。实际使用中,设备接收到的卫星数量直接决定了解算位置的精度,通常情况下,可见卫星数越多,定位结果越稳定。在平原开阔地带,现代手持或车载终端通常能迅速锁定数十颗卫星,但在树木茂密区域,信号反射和衰减可能导致定位漂移。因此,出发前的设备检查至关重要,确保电量充足、地图数据最新,并提前下载好离线地图包,以应对无网络覆盖区的地图加载需求。
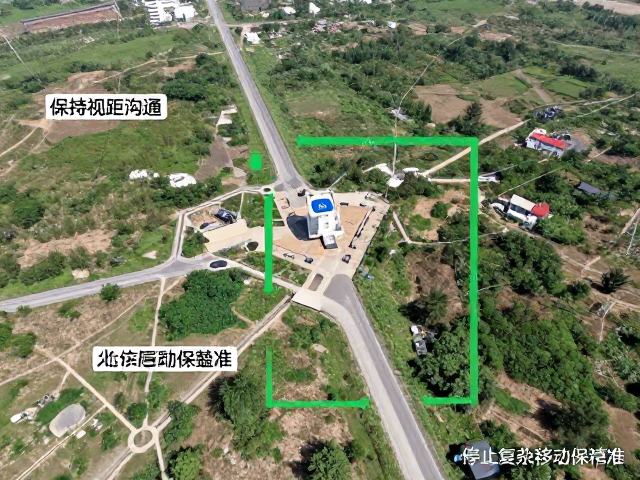
视距沟通是维持野外行动安全与效率的关键环节,尤其是在信号不稳定或需要协同作业时。保持视线接触不仅能通过手势、眼神传递即时信息,还能在突发状况下快速建立信任与协作。在导航过程中,当设备显示位置与实际地貌出现偏差时,同行人员间的即时确认能有效避免误判。这种非语言或短距离语音的沟通方式,能够弥补电子通讯在极端环境下的延迟或中断,确保团队对行进路线和当前位置有着统一且准确的认知,从而降低因信息不对称引发的安全风险。
复杂移动对定位精度的干扰机制
在行进过程中,快速转身、奔跑或剧烈颠簸会导致接收机天线相位中心发生微小位移,进而影响载波相位观测值的稳定性。特别是在进行“复杂移动”时,如穿越丛林、攀爬陡坡或驾驶越野车通过颠簸路段,设备的加速度变化会引入噪声,使得滤波算法难以快速收敛至真实位置。实测数据显示,在频繁改变姿态的情况下,静态定位精度可能从厘米级或米级下降至数十米甚至更远,导致轨迹记录出现大量毛刺或跳跃。这种由运动状态引起的误差,往往比卫星几何分布不良带来的误差更为显著,是野外高精度导航中需要重点规避的因素。
停止复杂移动是提升定位精度的有效手段。当需要确认具体坐标或记录关键点位时,将设备置于稳定平面,保持静止状态数秒至一分钟,可显著改善卫星信号的接收质量。在静止状态下,接收机可以更长时间地跟踪同一组卫星,通过积分平均效应削弱多径效应和大气延迟的影响。对于依赖RTK(实时动态差分)或PPP(精密单点定位)的高精度应用,静止观测更是获取固定解的必要前提。通过暂停不必要的肢体动作,减少设备晃动,能够使定位结果迅速收敛,获得更为可靠的空间参考信息,为后续的路径规划提供坚实的数据基础。
场景化应用策略与数据验证
在山地徒步或越野穿越场景中,建议采用“分段导航”策略。每到一个明显的地标或转折点,暂停移动,重新确认位置信息,而不是依赖连续轨迹的线性外推。这种方法能有效累积误差,防止因单一时刻的信号丢失导致整条轨迹偏离。同时,结合地形图特征进行人工校核,如观察山脊线走向、河流流向与屏幕显示的相对关系,能够辅助判断设备定位是否受到局部遮挡影响。当发现轨迹与实际地貌严重不符时,应立即执行原地静止校准,待精度指标回升后再继续行进,这种“动-停-查”的循环是野外高精度导航的核心逻辑。
在平原或城市边缘的开阔区域,虽然信号条件较好,但仍需警惕高楼或大型车辆造成的多径效应。此时,完全停止移动并观察天空视野,选择卫星仰角较高且分布均匀的天区进行定位,能获得更优的几何精度因子(GDOP)。通过定期对比设备显示的经纬度坐标与已知基准点的数值,可以评估当前设备的长期漂移情况。这种基于真实场景的数据验证方法,不涉及任何商业评测或排名,仅依靠物理规律和实际操作经验,帮助用户建立对导航设备性能边界的客观认知,从而在野外环境中做出更安全的决策。